Jazyk

Získať cenovú ponuku
Získať cenovú ponuku
 Domov / Novinky / Priemyselné správy / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 Priemyselné správy
Definícia strojového zvárania sa v praxi vzťahuje na proces spájania, kde mechanické alebo programovateľné zariadenie riadi oblúk, tlak alebo dráhu švu namiesto toho, aby osoba držala horák alebo pištoľ v ruke. Operátor nastaví parametre raz, stroj ich zopakuje tisíckrát a výsledkom je spoj, ktorého sila a vzhľad neposunú z prvej časti na desaťtisícku. Toto sa líši od ručného zvárania, kde únava, chvenie rúk a nestála rýchlosť pojazdu vytvárajú odchýlky od jedného zvaru k druhému.
V kontexte továrne sa strojové zváranie zvyčajne prejavuje v troch formách: robotické oblúkové alebo bodové zváracie bunky, odporové zváračky s pevnou polohou a zváračky kontinuálnych švov. Každý má inú úlohu. A robotické rameno zvláda zložité, trojrozmerné kĺbové cesty. Odporová alebo švová zváračka zvládne ploché, opakovateľné spoje vysokou rýchlosťou. Dopravníkový alebo podávací systém udrží malý hardvér, ako sú matice alebo čapy, v pohybe na mieste bez toho, aby pracovník siahol rukou do prípravku. Keď sa tieto tri kategórie skombinujú do jednej linky, závod získa úroveň opakovateľnosti, ktorej sa manuálne stanice nedokážu vyrovnať.
The zváracie robotické rameno je komponent, ktorý si väčšina ľudí predstaví, keď počujú „automatizované zváranie“. Je to viacosový manipulátor, ktorý nesie horák, pištoľ alebo držiak elektródy pozdĺž naprogramovanej dráhy, pričom každý cyklus opakuje rovnaký pohyb v rámci zlomku milimetra. Na rozdiel od pevnej zváracej hlavy môže rameno siahať okolo rohov, nakláňať sa do nepríjemných uhlov a prepínať medzi viacerými zváracími programami bez prestavby.
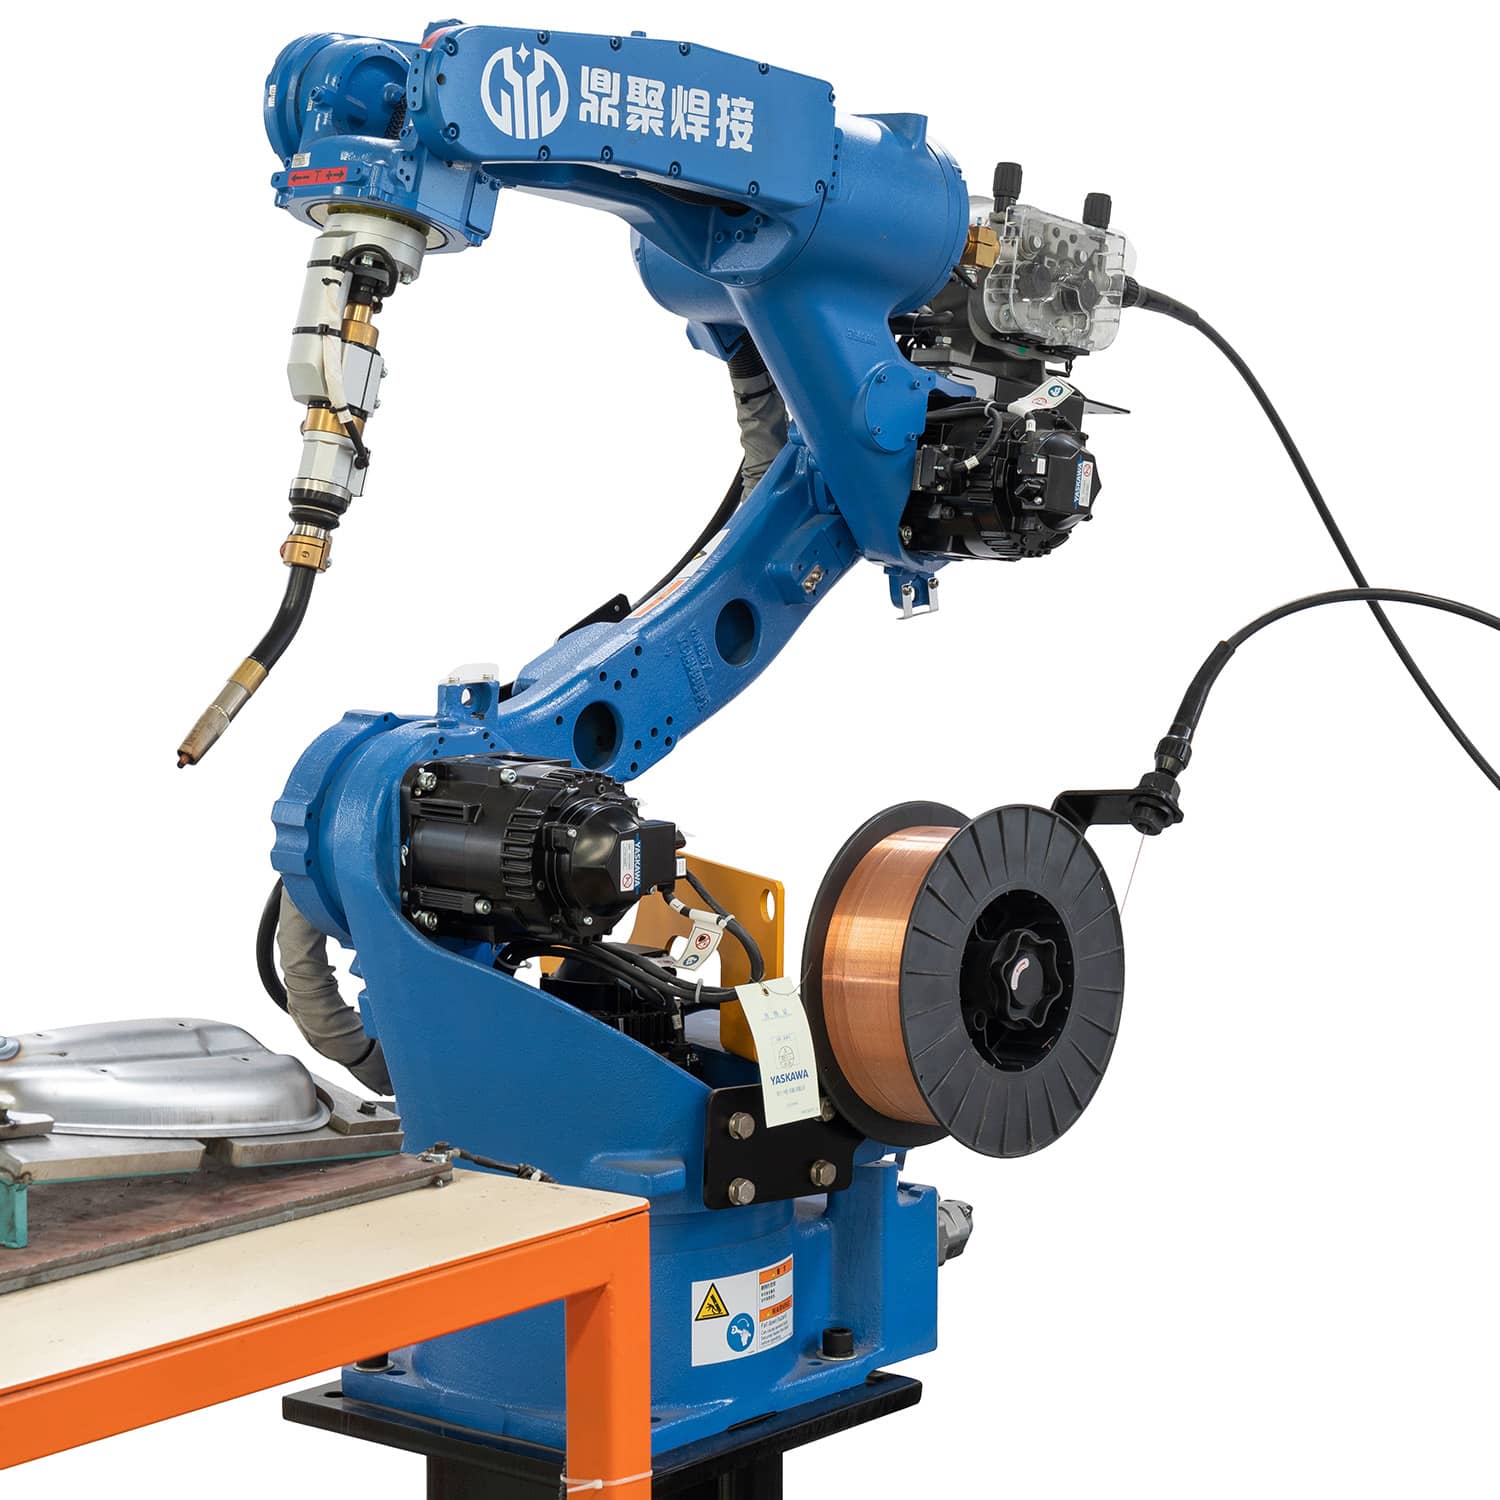
Robotickýká bunka bodového zvárania je zvyčajne opodstatnená, keď má dielec viac ako niekoľko opakovaných zvarov za cyklus, keď je geometria spoja trojrozmerná, alebo keď je pre človeka ťažké dosiahnuť miesto zvaru počas celej zmeny. Plechové rámy, komponenty podvozku, konzoly a kryty sú bežnými kandidátmi, pretože kombinujú viacero krátkych zvarov naprieč niekoľkými rovinami.
| Mylná predstava | Praktická realita |
|---|---|
| Robotické ramená vyhovujú len veľkosériovej výrobe | Bunky s rýchlou zmenou programu tiež podporujú zmiešané dávky s nižším objemom |
| Programovanie si vždy vyžaduje špecializovaného inžiniera | Mnohé učebné prívesky a offline programovacie nástroje umožňujú vyškoleným operátorom upravovať cesty |
| Robotické zváranie odstraňuje potrebu kontroly kvality | Konzistentný výstup si stále vyžaduje pravidelnú rozmerovú a vizuálnu kontrolu |
Manipulácia so spojovacími prvkami je ľahko prehliadnuteľný krok, no je jednou z najčastejších príčin zastavenia linky pri montážnych a zváracích operáciách. An LSN dopravník matíc rieši to triedením, orientovaním a dodávaním matíc cez vibračnú alebo dráhovú dráhu tak, aby robotické rameno, pištoľ na zváranie matíc alebo manuálna stanica vždy dostali správne orientovanú súčiastku v presnom okamihu, keď je to potrebné.

Automatický podávač orechov postavený okolo dopravnej dráhy zvyčajne vykonáva štyri úlohy v poradí: hromadné skladovanie, triedenie podľa orientácie, oddeľovanie jednotlivých kusov a dodávanie na miesto zvaru. Pretože tieto kroky prebiehajú mechanicky, linka nezávisí od operátora, ktorý ručne vyberá a umiestňuje malý hardvér, čo je pomalé a zároveň bežným zdrojom chýbajúcich alebo dvojnásobne podávaných dielov.
| Manuálne podávanie matíc | Dodávka matíc podávaných dopravníkom |
|---|---|
| Operátor vyberie a nasmeruje každú maticu ručne | Orientácia trate prebieha automaticky pred doručením |
| Rýchlosť posuvu je obmedzená únavou a pozornosťou operátora | Rýchlosť posuvu zodpovedajúca dobe cyklu zvarovej bunky |
| Vyššie riziko vynechania alebo dvojitého podávania dielov | Senzory potvrdia dodávku jedného kusu pred každým cyklom |
Pri spárovaní s robotickým ramenom sa dopravník v podstate stáva dodávateľským reťazcom ramena. Ak sa podávač zastaví, zastaví sa s ním aj celý nasledujúci cyklus zvárania, takže spoľahlivosť podávača je často rozhodujúcim faktorom, či automatizovaná linka dosiahne svoj denný výkon.
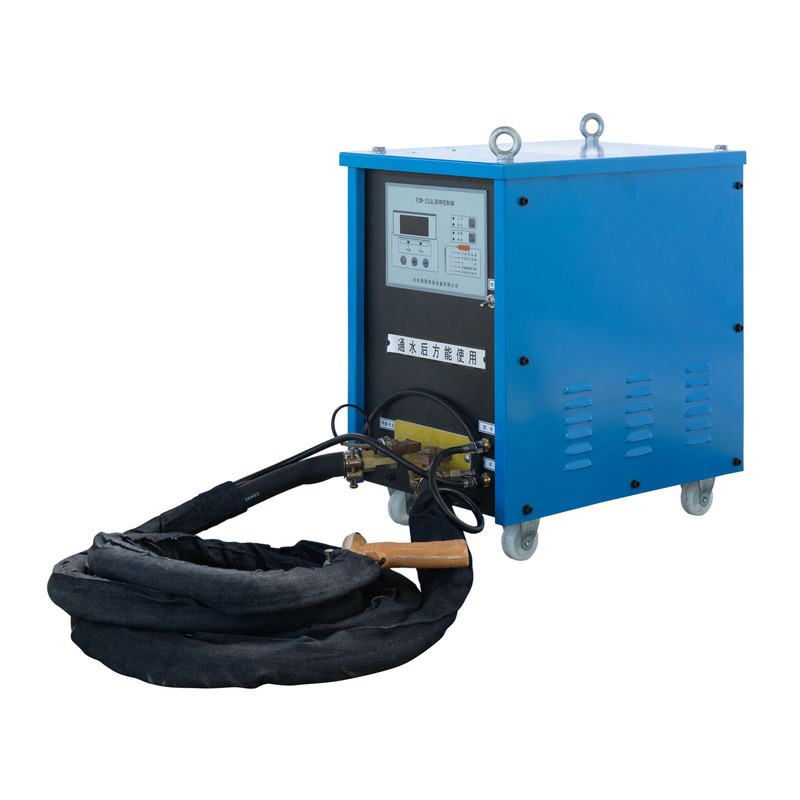
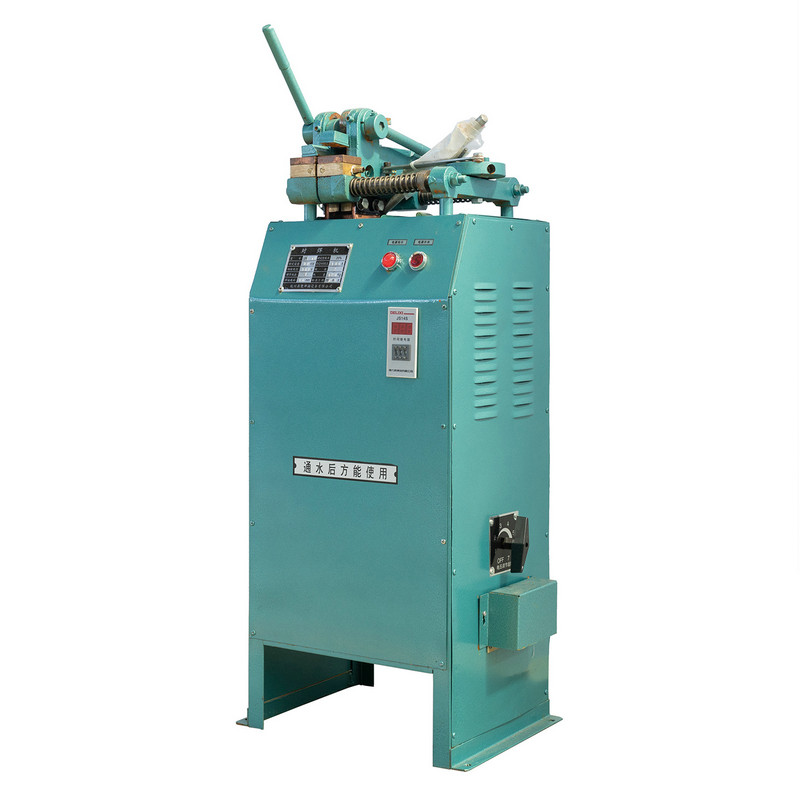
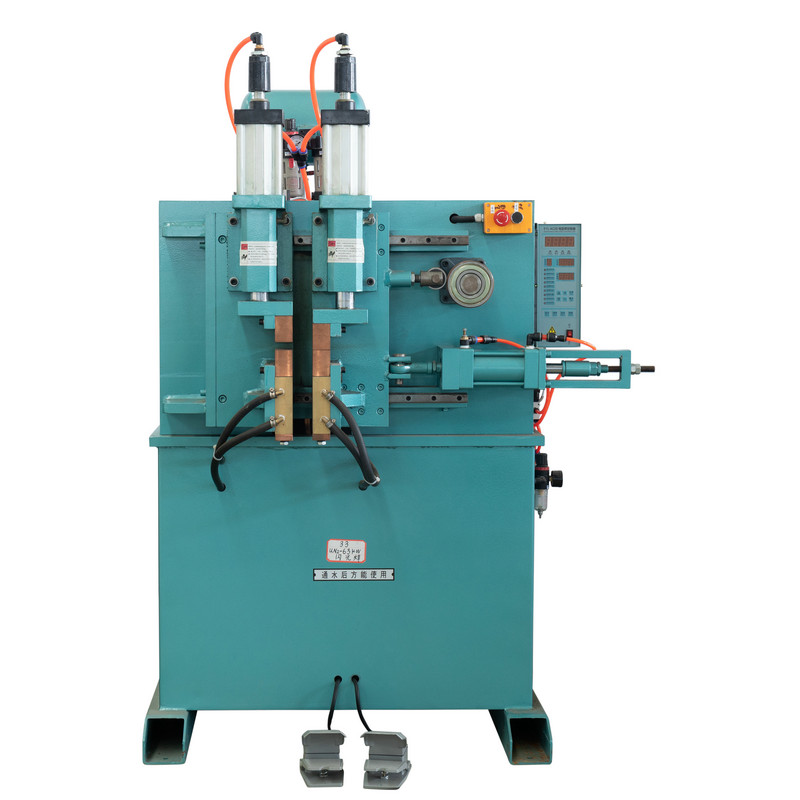
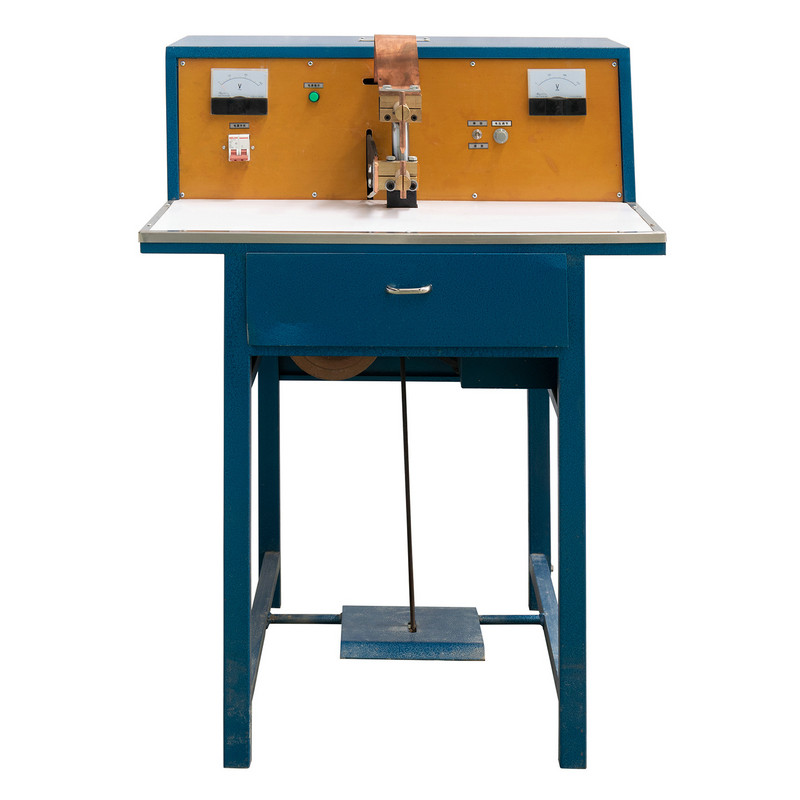
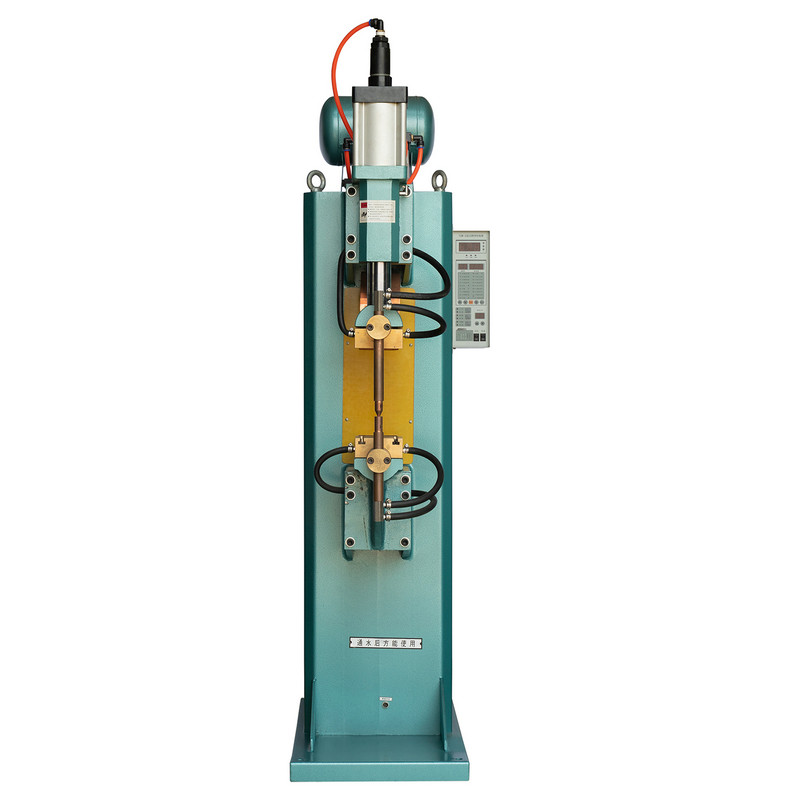
Tam, kde robotické rameno a dopravník matíc manipulujú oddelene, bod po bode spoje, an FN stroj na zváranie švov je postavený na inú úlohu: vytváranie súvislých, prekrývajúcich sa sérií odporových zvarov pozdĺž spojovacej línie, čím sa vytvára to, čo je v skutočnosti nepriepustný alebo štrukturálne súvislý šev. Toto je štandardný prístup pre nádrže, potrubia, bubny a iné diely, ktoré potrebujú utesnený alebo rovnomerne silný okraj, a nie sériu jednotlivých bodových zvarov.

Riadi mieru prekrytia medzi po sebe idúcimi zvarmi pozdĺž švu.
Určuje prienik nugetov a pomáha predchádzať vypudeniu na okraji švu.
Ovplyvňuje životnosť a konzistenciu elektródového kotúča počas dlhých výrobných sérií.
Kontinuálne švové zváranie sa posudzuje menej podľa individuálnej pevnosti zvaru a viac podľa rovnomernosti po celej dĺžke spoja. Šev s rovnomerným rozostupom nugetov a konzistentným presahom odoláva netesnostiam a koncentrácii napätia oveľa lepšie ako švy s nepravidelným rozstupom, aj keď je najsilnejší jednotlivý bod v každom šve podobný.
Hodnota kombinovania týchto troch typov strojov sa najjasnejšie ukáže, keď sú mapované ako jeden tok a nie ako samostatné stanice. Typická integrovaná bunka môže premiestniť súčiastku od prípravy suroviny, cez dodávku spojovacích prvkov, do robotického spájania a nakoniec cez dokončovanie švov a kontrolu.
Napájacie a robotické stanice sú zvyčajne dva body, ktoré sa oplatí monitorovať najdôkladnejšie, pretože zastavenie na ktoromkoľvek z nich zastaví všetko po prúde. Stanice na zváranie švov a kontrolu kvality majú tendenciu bežať v stabilnejšom cykle, keď sú zásobované konzistentným množstvom spájaných dielov.
Nižšie uvedená tabuľka odzrkadľuje všeobecné vzorce uvádzané na automatických odporových zváracích linkách a nie na akomkoľvek jednotlivom zariadení a je myslená skôr ako referenčné plánovanie než ako záruka.
| Metóda | Typický typ spoja | Najvhodnejší objem | Zapojenie operátora |
|---|---|---|---|
| Ručné oblúkové alebo bodové zváranie | Bodový alebo krátky šev | Nízka až stredná | Nepretržite, do ruky |
| Zváracia bunka s robotickým ramenom | Viacbodová, 3D cesta | Stredná až vysoká | Načítanie, monitorovanie, prepínanie |
| Nepretržitý šev welding machine | Dlhý, rovnomerný šev | Vysoké, opakujúce sa časti | Nastavenie a pravidelné kontroly |
Automatizácia zváračských závodov Automatizované linky odporového zvárania Robotická bunka na bodové zváranie
Automatizované zváracie zariadenie získava späť svoje náklady prostredníctvom doby prevádzkyschopnosti, nielen rýchlosti surového cyklu. Linka, ktorá beží rýchlo, ale zastaví sa dvakrát za smenu kvôli zaseknutým podávačom alebo nesprávne nastaveným elektródam, bude mať nižšiu výkonnosť ako mierne pomalšia linka, ktorá beží bez prerušenia. Tri zvyky majú tendenciu oddeľovať spoľahlivé línie od nespoľahlivých.
Na školení záleží rovnako ako na hardvéri samotnom. Operátori, ktorí rozumejú tomu, prečo sa podávač zasekáva alebo prečo kolísanie rozstupu zvaru, môžu opraviť menšie problémy skôr, ako prerastú do úplného odstávky, vďaka čomu sa automatizovaná zváracia linka počas celého výrobného roka približuje k plánovanému výkonu.
Robotické rameno pohybuje baterkou alebo pištoľou po naprogramovanej dráhe cez viacero osí, čo vyhovuje zložitým alebo trojrozmerným kĺbom. Pevná odporová zváračka aplikuje tlak a prúd v nastavených bodoch alebo pozdĺž pevnej dráhy švu, čo vyhovuje plochým, opakovateľným spojom pri vysokej rýchlosti.
Manuálne umiestnenie je pomalšie, náchylnejšie k vynechaniu alebo dvojitému podávaniu dielov a obmedzené únavou operátora počas zmeny. Dopravníkový podávač udržuje konzistentnú rýchlosť posuvu prispôsobenú cyklu zvárania a znižuje možnosť nesprávneho podávania.
Kontinuálne švové zváranie vytvára prekrývajúce sa zvarové nugety, ktoré tvoria rovnomerný, často odolný šev, zatiaľ čo jednotlivé bodové zvary zanechávajú medzery medzi spojmi. Švové zváranie sa uprednostňuje tam, kde utesnenie alebo súvislá pevnosť konštrukcie záleží viac ako pevnosť izolovaného spoja.
Zaseknutie podávača a posun robotického polohovania sú dve najčastejšie príčiny hlásené na automatizovaných linkách. Obidve sa zvyčajne riešia skôr prostredníctvom plánovaných kontrolných intervalov než reaktívnymi opravami po zastavení.
Áno, za predpokladu, že bunka podporuje rýchle prepínanie programu medzi číslami dielov. Závisí to viac od programovania a flexibility príslušenstva ako od samotného hardvéru robotického ramena.
Odporúčané produkty
Produkt
Kontaktné informácie.
+86-152-5712-5882
Fax: +86-563-2269966
21 Guangping Road, zóna hospodárskeho rozvoja Guangde, mesto Guangde, provincia Anhui
QR kód